

Data acquisition devices and data operations
An integrated system spanning multimodal acquisition devices, task operations, data quality control, and dataset management to continuously produce reliable robot training data.
Agents · VLA · World Models
Head of Embodied Models at EngineAI Robotics
I build closed-loop physical AI systems—from data acquisition and model training to evaluation and real-world deployment.
2026 - Present
01 · EngineAI Robotics
At EngineAI Robotics, I lead closed-loop data systems spanning acquisition devices, data operations, automated annotation, and data cleaning, together with agent reasoning and task orchestration, VLA policies, and world modeling. This full stack turns robot experience into training data and model capabilities that can understand goals, predict physical outcomes, and act in real environments.
EngineAI Robotics media reference.
2024 - 2026
02 · Robot Policy
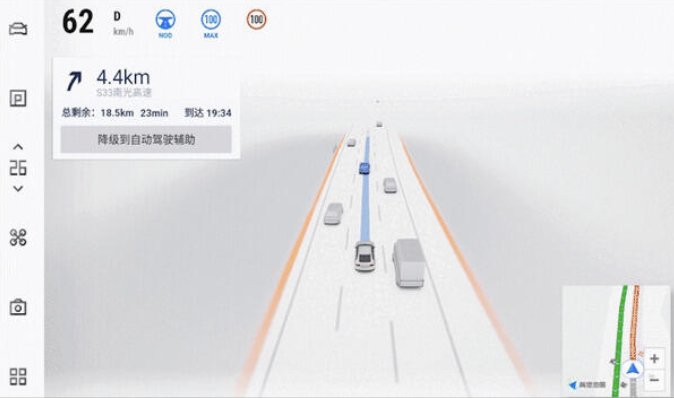
At XPeng Motors, I led and core-contributed to vehicle-side VLA/XPlanner systems: route-video-to-trajectory modeling, large-model scaling, dynamic interaction, and complex-scenario action generation. I think of this as robot policy learning under real product constraints.
2021 - 2024
03 · World Models
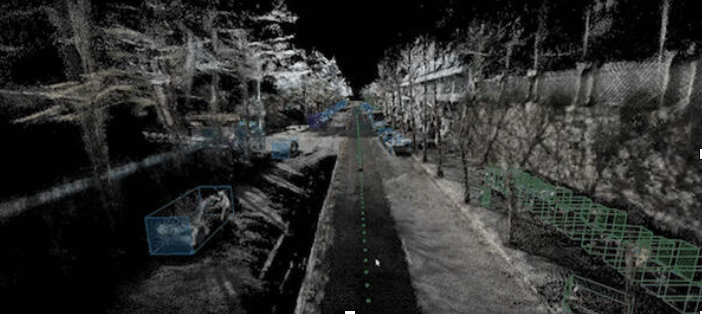
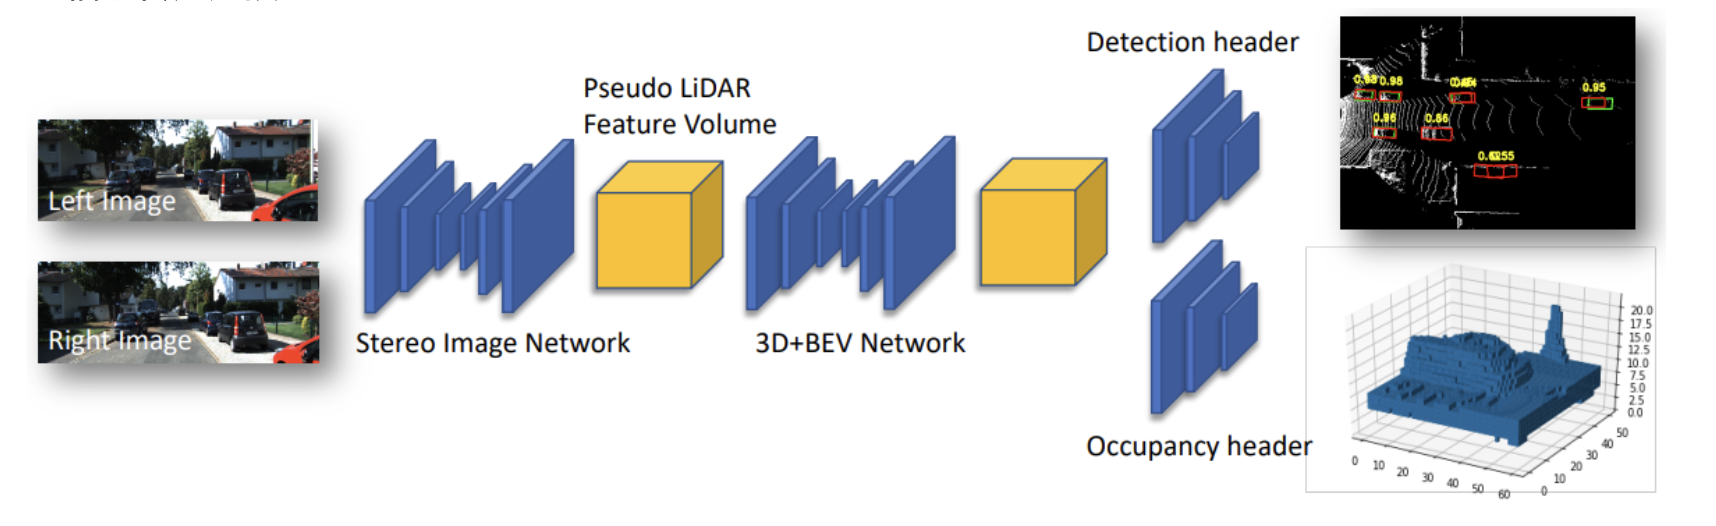
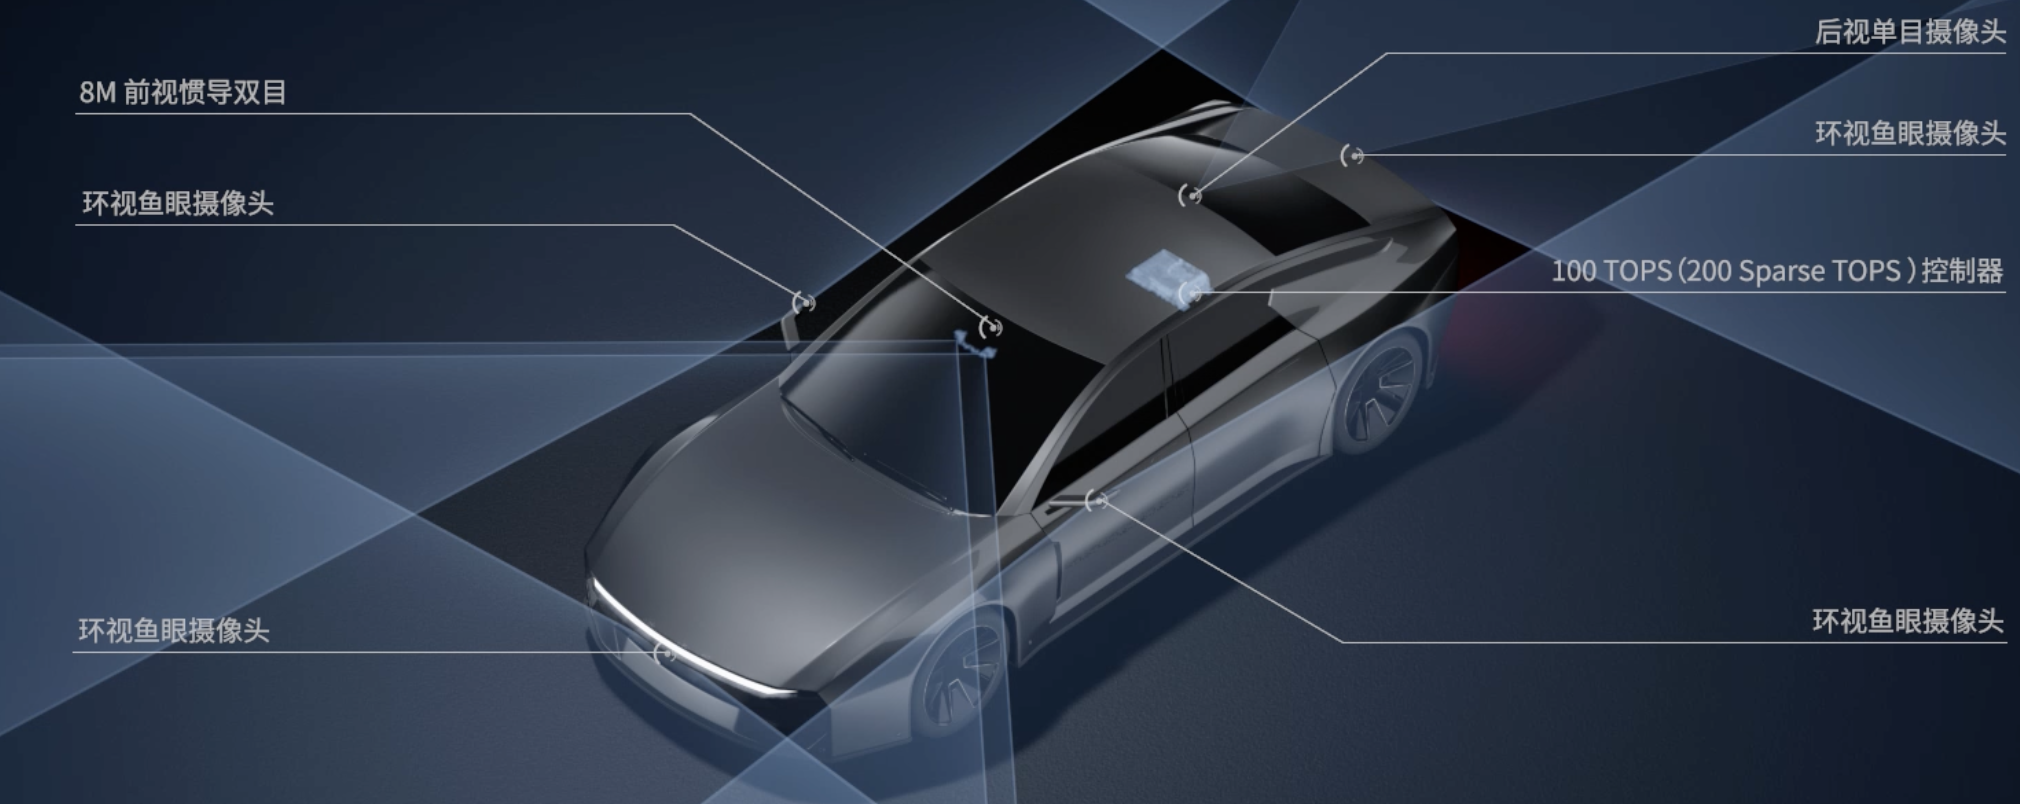
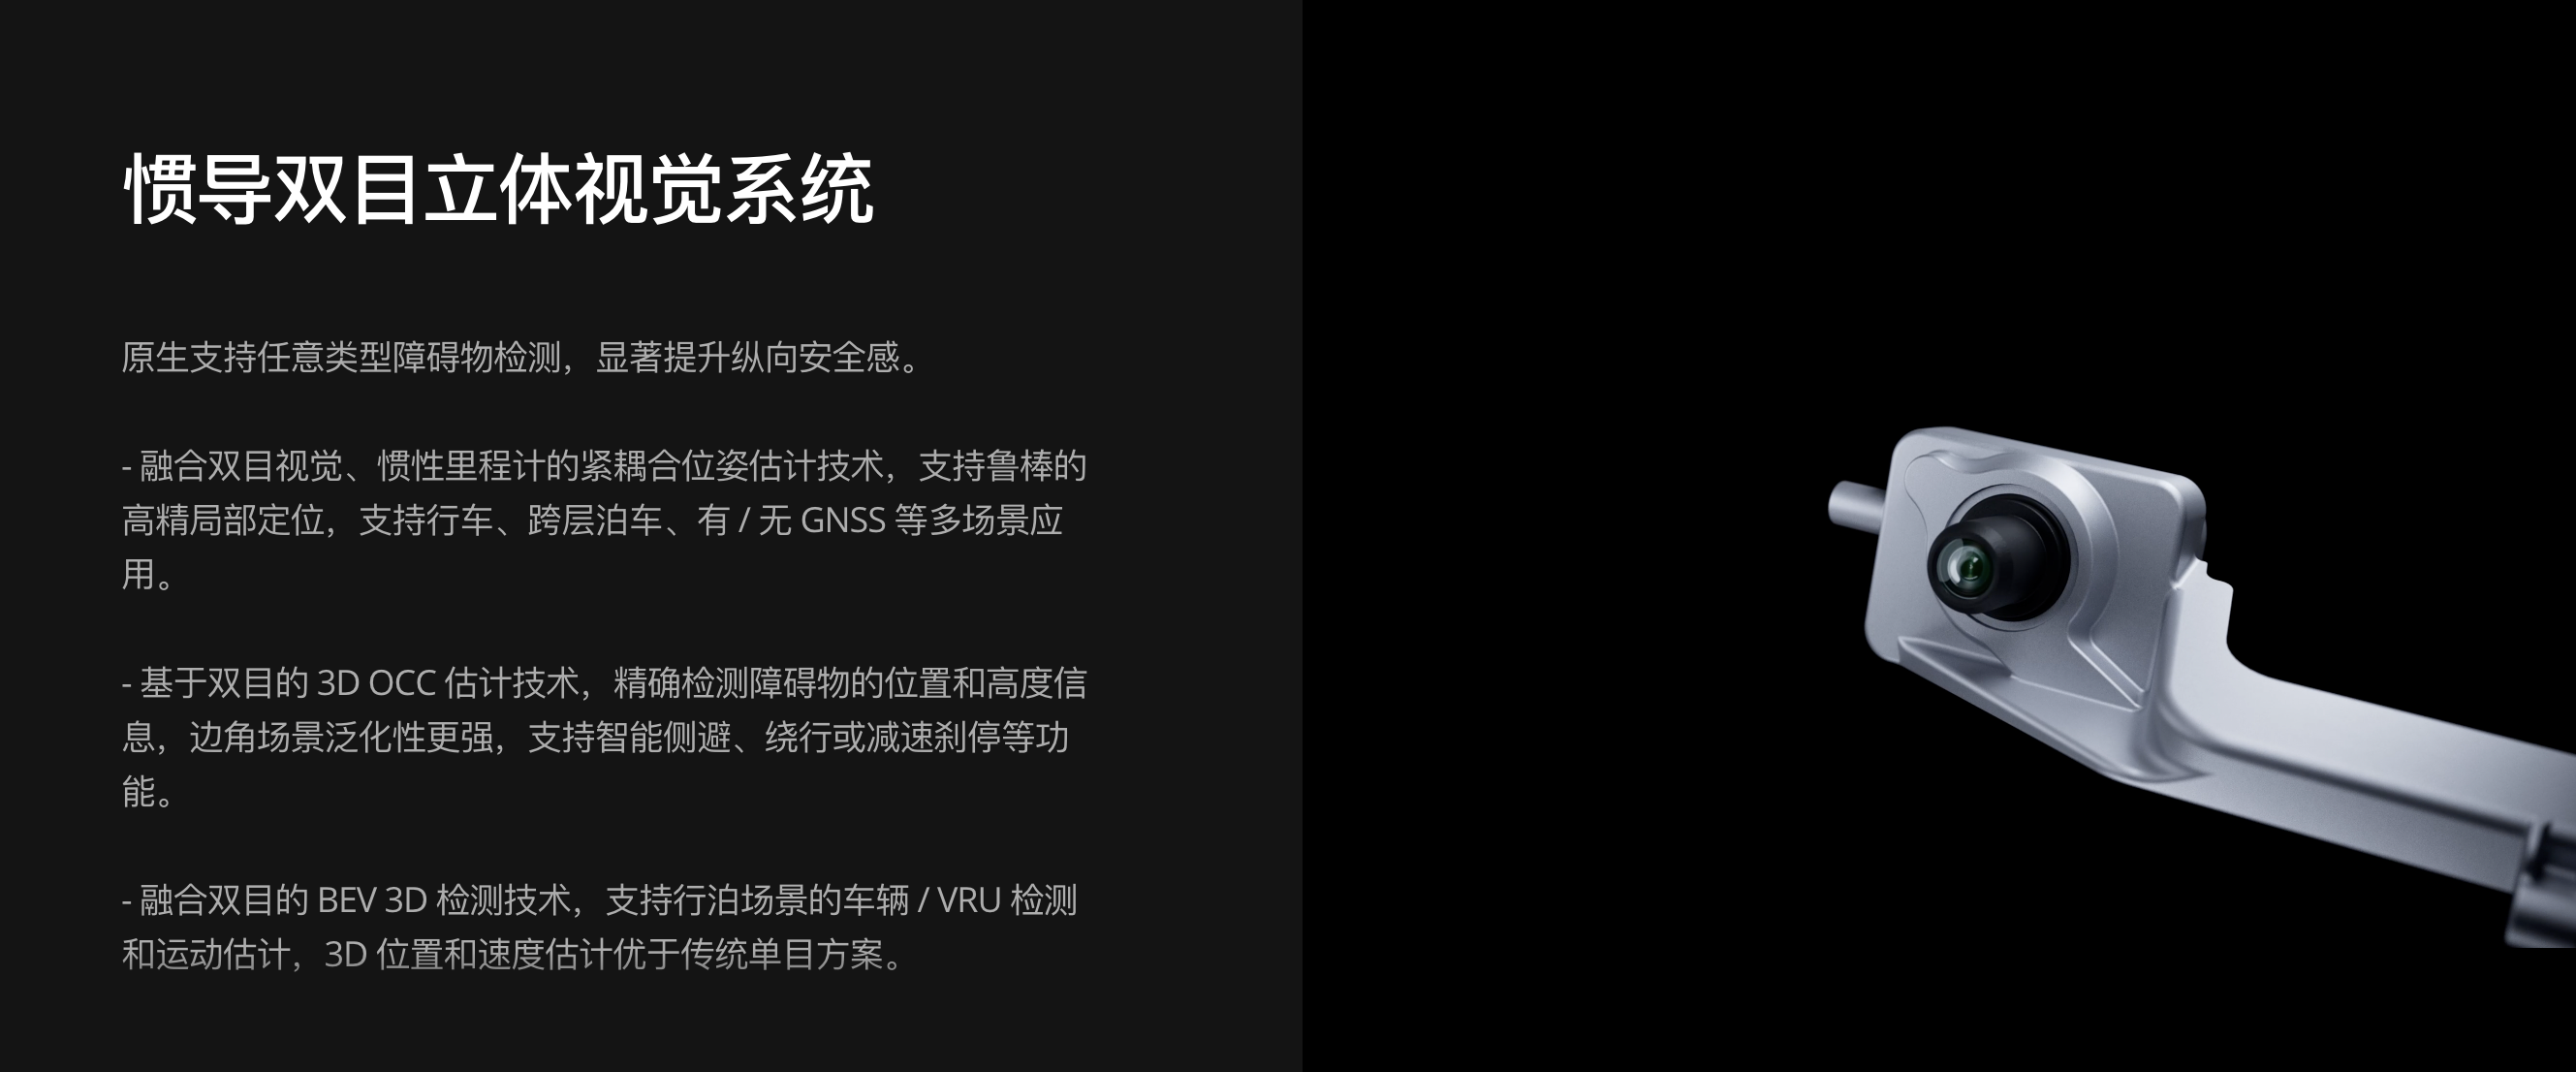
My prior work at DJI Automotive focused on BEV perception, dynamic object detection, tracking fusion, occupancy-style scene understanding, and 4D annotation loops. These are the ingredients for world-state modeling in deployed robot systems.
2018 - 2021
04 · Perception Foundation
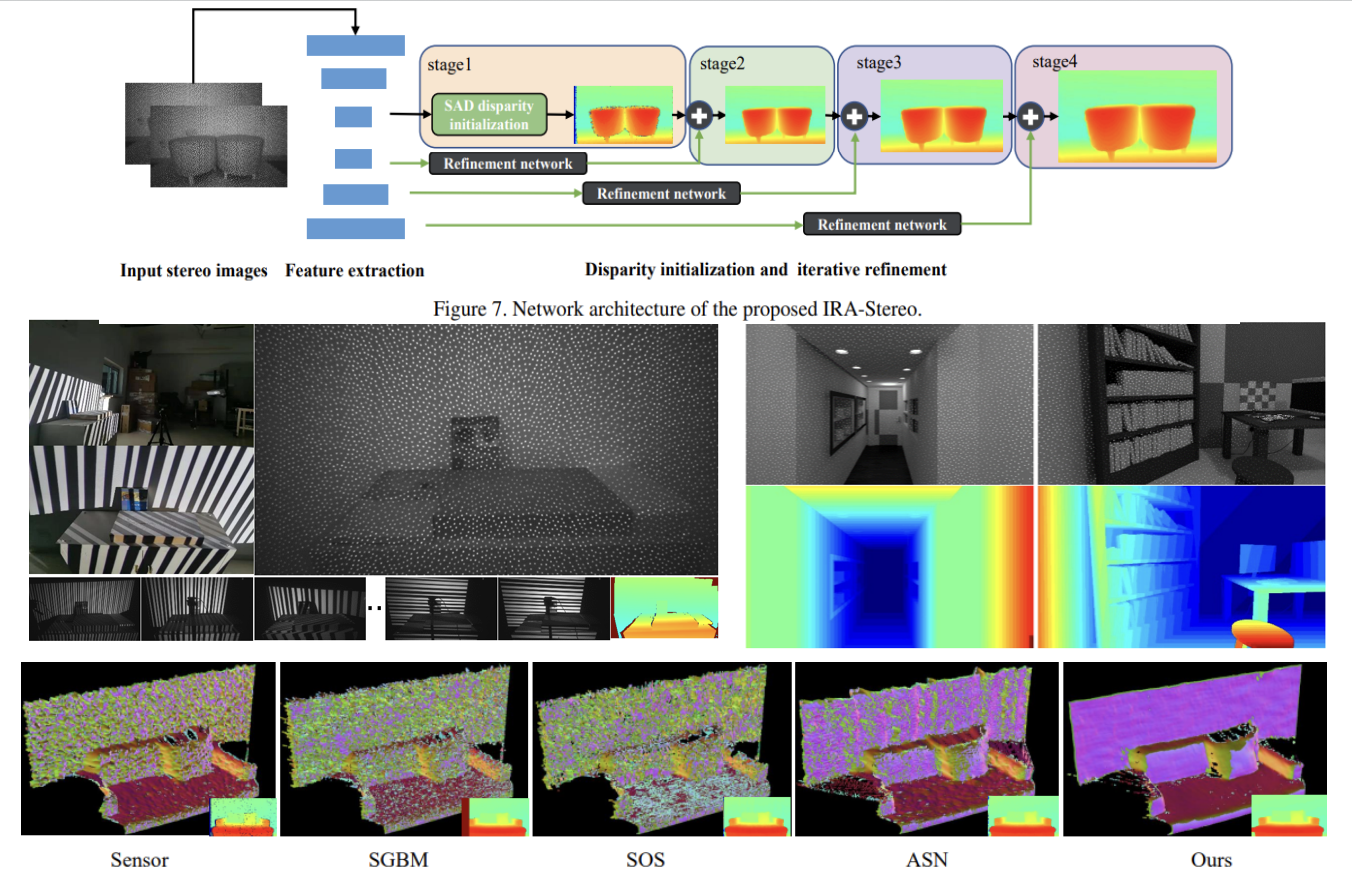
I built and maintained practical stereo and depth systems, including X-StereoLab with 600+ stars and 100+ forks. Stereo matching, active stereo, RGB-D understanding, and road-structure perception form the lower-level grounding for robot intelligence.
Mission
My goal is to build embodied agents that combine reasoning, VLA policies, and world models, generalize across physical environments, deploy at real-world scale, and continuously improve through closed-loop data.
News / Updates
Selected public updates from the work I lead at EngineAI Robotics.
An integrated system spanning multimodal acquisition devices, task operations, data quality control, and dataset management to continuously produce reliable robot training data.
A data flywheel connecting collection, quality filtering, annotation, training, evaluation, and hard-case mining to turn robot experience into model improvement.
A unified model stack connecting agent reasoning, VLA policies, and world prediction for multimodal understanding, task planning, and general robot skills.
A unified evaluation and engineering workflow spanning simulation benchmarks, real-robot validation, runtime integration, deployment monitoring, and feedback-driven iteration.
Visitors
Global visits